AIエージェントとNVIDIA Isaac ROSによるROS 2ノード加速:ゼロコピー転送と自動最適化
ROS 2ノードにおけるGPU加速の課題とゼロコピー転送の実現
ロボティクス分野における計算負荷の高いワークロードをGPUで加速することは、性能向上の鍵となります。しかし、高速なCUDAカーネルだけでは、ROS 2グラフ全体の高速化は保証されません。ROS 2ノード間でメッセージが移動する際、データがCPUメモリを介してシリアライズまたはコピーされ続けると、知覚やAIワークロードをGPUに保持する利点が損なわれるという課題がありました。この非効率なデータ転送は、特にNVIDIA Jetsonのようなエッジデバイスにおいて、不要な遅延、消費電力の増大、GPUの低利用率につながる可能性があります。
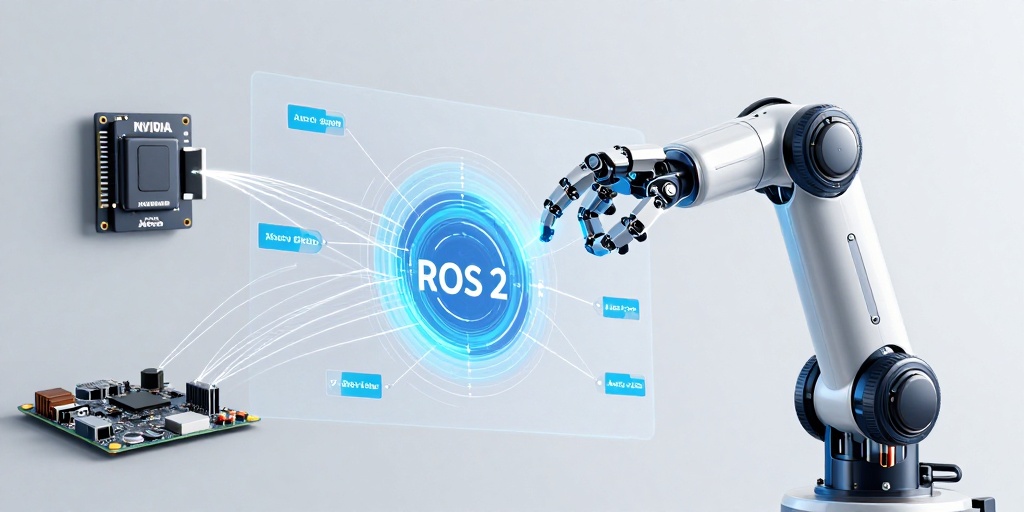
この問題を解決するため、NVIDIAはROS Lyricalにrosidl::Buffer抽象化とCUDAバッファバックエンドを貢献しました。これにより、ROS 2ノードは、実行時の条件が許せば、標準のROS 2メッセージとノード境界を維持しつつ、ゼロコピー転送を通じてGPU常駐ペイロードを交換できるようになりました。 rosidl::BufferとCUDAバッファバックエンドは、メモリ共有とデータ寿命管理を標準のROS 2フィールドの背後に移動させ、GPU加速型ロボティクスアプリケーションでの採用を容易にし、開発者がノードロジックに集中できる環境を提供します。
AIエージェントによるROS 2ノード最適化の自動化
rosidl::Bufferの導入は、ROS 2ノード間の効率的なデータ転送を可能にしますが、既存のCUDA加速ノードをこの新しいバックエンドに適合させる作業は、割り当て、シリアライゼーション、ストリーム所有権、フォールバック動作の慎重な監査を必要とする困難なタスクです。
NVIDIAは、この最適化プロセスを大幅に簡素化するため、AIコーディングエージェントを導入しました。このエージェントは、目的別に構築されたmigrate-node-to-rosidl-bufferスキルを活用します。具体的には、既存のCUDA加速ノードを検査し、データ移動を追跡し、最小限のインターフェース維持リファクタリングを計画し、CUDAトランスポートパスが実際に有効になっていることを検証します。 このエージェント駆動型ワークフローは、開発者がCUDAバッファバックエンドを採用するためにノードを更新する支援を提供し、最終的に加速されたワークロードをNVIDIA Jetson AGX Thorなどのプラットフォームに展開することを可能にします。
NVIDIA Isaac ROS 5.0とNITROSによるエンドツーエンドの高性能化
NVIDIA Isaac ROSは、NVIDIA GPU、NVIDIA Jetson、NVIDIA DGX Sparkプラットフォーム向けに最適化された、個々のROSパッケージ(GEMs)と完全なパイプライン(NITROS)の豊富なコレクションを提供し、高スループットの知覚処理を実現します。 最新のIsaac ROS 5.0では、すべてのノードがCUDAバッファバックエンドを使用するように更新され、rosidl::Bufferによって可能になるより効率的なデータ移動の恩恵を受けます。
Isaac ROSは、ROS 2フレームワーク上に構築されており、既存のROS 2アプリケーションへの統合が容易です。 NVIDIA Isaac Transport for ROS (NITROS)は、型適応とネゴシエーションのNVIDIAによる実装であり、Isaac ROSのハードウェア加速モジュール(GEMs)で構成されるROS処理パイプラインを含みます。 NITROSにより、ROS 2アプリケーションはGPUハードウェア加速を最大限に活用でき、ROS 2グラフ全体でより高い性能と計算資源の効率的な使用を実現します。 これには、Visual SLAM、3Dシーン再構築、オブジェクト検出、画像処理などのためのGPU加速ライブラリとAIモデルが含まれます。
開発者・エンジニア視点での考察
-
データ移動の抽象化と開発フォーカスのシフト:
rosidl::BufferとAIエージェントによる自動最適化は、低レベルのメモリ管理やデータ転送の複雑さから開発者を解放します。これにより、ロボットのコア機能やAIアルゴリズムのロジック開発により多くの時間を割くことができ、生産性が大幅に向上すると考えられます。 -
アーキテクチャの透過性とデバッグの重要性: AIエージェントが最適化を自動化する一方で、
rosidl::Bufferがどのように機能し、GPUとCPU間でデータがどのように流れるかというROS 2グラフ全体のデータフローアーキテクチャを理解することは依然として重要です。これにより、予期せぬ性能ボトルネックが発生した場合のデバッグや、より高度なカスタム最適化が可能になります。 -
エージェントのカスタムスキル開発の可能性:
migrate-node-to-rosidl-bufferスキルは、特定の最適化タスクを自動化する強力な例です。開発者は、ROS 2の他の反復的または複雑な開発作業(例: 特定のトピックタイプ間の自動変換、セキュリティポリシーの適用、新しいハードウェアインターフェースへの移植など)に対応するための独自のAIエージェントスキルを構築する可能性を検討すべきです。
Source / 元記事
この記事について
この記事は、公開されているニュース、論文、公式発表、RSSフィードなどをもとに、AIが要約・補足調査・考察を行って作成しています。
元記事の完全な翻訳・逐語的な要約ではなく、AIによる背景説明や開発者向けの考察を含みます。
重要な技術仕様・価格・提供状況などは、必ず元記事または公式情報をご確認ください。