NASA、AIフリートによる科学探査能力のフィールドテストを実施:次世代宇宙ミッションの自律性を検証
自律型AIフリートによる科学探査の新境地
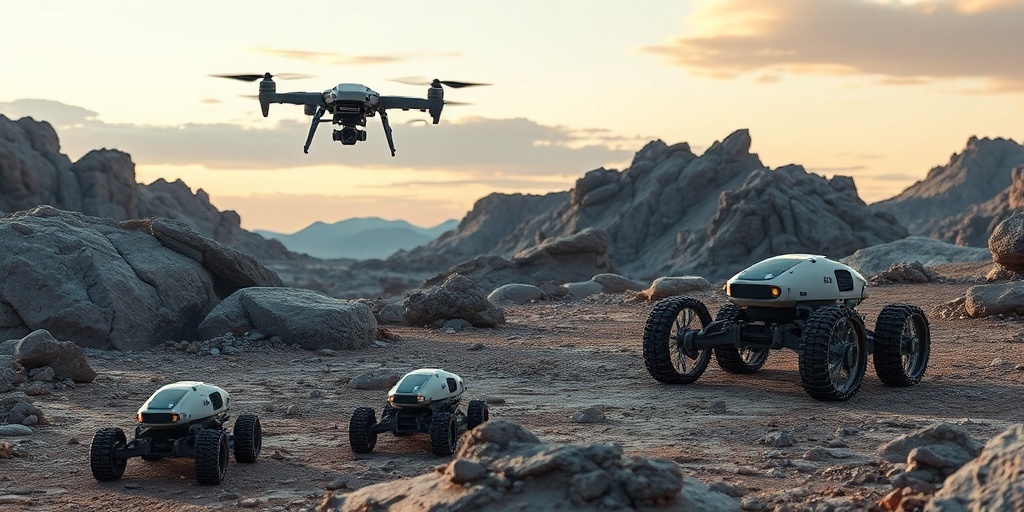
NASAは、2026年7月にバージニア州ブラックスバーグのバージニア工科大学交通研究所で、次世代の太陽系探査ミッションをより効率的にし、より多くの科学データを回収し、科学的発見を加速させる可能性のある人工知能アプリケーションのフィールドテストを実施しました。このテストでは、ドローン1機とローバー2機からなる3体のロボットフリートが連携し、独立した科学チームとして機能する能力が評価されました。
このフリートは、NASAの適応型センシング技術と応答型自律性(ASTRA)チームとNoblisの協力によって開発され、人間の専門家から提供された初期の科学目標に基づき、ドローンが関心領域を選択することからテストが開始されます。その後、フリートのプログラミングはリスクと潜在的な科学的利益を比較検討し、どのロボットが調査に最も適しているかを計算します。計画を実行する際、フリートは環境ハザードを継続的にチェックし、新しい情報に適応するために戦略を再評価し、人間の管理者に報告を行います。これにより、深宇宙探査のような人間の介入が困難な環境においても、リアルタイムでの意思決定と適応的な探査が可能となります。
高度な自律性と協調を実現するAIアーキテクチャ
NASAがフィールドテストを行ったAIフリートは、高度な自律性と協調動作を実現するための複雑なアーキテクチャを特徴としています。システムは、初期の科学目標を人間のオペレーターから受け取ると、その目標達成のために最適な探査戦略を自律的に生成します。この戦略は、フリート内の各ロボット(ドローンとローバー)の固有の能力に基づいてタスクを割り当て、それぞれの役割を最適化します。
具体的には、ドローンは環境センサーと科学センサーを使用して上空から領域を偵察し、関心のある場所を特定し、データを収集します。一方、ローバーの1つはLiDARを使用して周囲を詳細にマッピングし、フリートの障害物回避を支援し、科学サンプルのコンテキスト情報を収集します。フリートのAIは、探査中に遭遇する環境ハザードをリアルタイムで検出し、それに基づいて計画を動的に修正する能力を持っています。これは、火星探査車Perseveranceが88%の走行を自律的に行う能力や、衛星が搭載されたAIで雲を回避したり、山火事のような特定の現象を90秒以内に自律的にターゲットにしたりする「ダイナミック・ターゲティング」技術 と共通する、複雑な環境認識、意思決定、および適応能力の高度な統合を示しています。このようなオンボードAIによるリアルタイム処理は、大量のデータを高速かつ正確に分析し、深宇宙ミッションにおける通信遅延の問題を克服するために不可欠です。
未来の宇宙ミッションに向けた影響と課題
このAIフリートのフィールドテスト成功は、将来の太陽系探査ミッション、特に人類が直接介入できない遠隔地のミッションにおいて、AIの役割が飛躍的に拡大することを示唆しています。フリートが独立した科学チームとして機能することで、科学データの収集効率が大幅に向上し、地球からの指令を待つことなく、その場で迅速な科学的発見が可能になります。例えば、火星ローバーのPerseveranceが自律的に危険を回避し、未知の地形を走行できる能力は、AIが深宇宙探査における自律的な意思決定の鍵となることを証明しています。
しかし、AIシステムの導入には課題も存在します。特に、安全性が非常に重要なミッションにおいて、AIや機械学習アルゴリズムが予期せぬ挙動を示す可能性(エマージェント・ビヘイビア)は、その採用を困難にする要因となり得ます。NASAは、AIシステムの堅牢性、信頼性、および説明可能性を確保するための厳格なテストと検証を必要としています。今後、計算資源の制約がある宇宙環境でのAIモデルの効率的な運用、通信の安定性、そして人間がAIの意思決定プロセスを理解し信頼できるようなインターフェースの設計が、技術の成熟と広範な導入に向けた重要な研究開発領域となるでしょう。
開発者・エンジニア視点での考察
-
分散型AIエージェントシステムの設計原則の進化: フリート内の各ロボットが自律性を持ちつつ、共通の科学目標を達成するために協調するアーキテクチャは、分散型マルチエージェントシステムの設計において重要な示唆を与える。リスク評価と科学的価値のバランスを考慮した意思決定ロジックは、都市交通管理、災害対応、スマートグリッドなど、他の複雑なリアルタイム自律システムにも応用可能であり、その汎用的なフレームワーク構築が期待される。
-
オンボードAIによるリアルタイムデータ処理と意思決定の最適化: 地上との通信遅延が大きい深宇宙ミッションにおいて、センサーデータのリアルタイム解析、環境ハザード検出、そして動的なミッション戦略の再評価をオンボードAIで行う能力は極めて重要である。計算資源と消費電力の制約下で、エッジAI/MLの最適化(例:量子化、プルーニング)や、効率的な強化学習モデルの実装が、今後の開発における主要な課題となる。
-
ヒューマン・イン・ザ・ループにおけるAIの役割の再定義とXAIの必要性: 人間が初期の科学目標を設定し、AIフリートが自律的に実行・適応する「ヒューマン・オン・ザ・ループ」モデルは、AIが単なるツールではなく、共同の「科学チームメンバー」として機能する未来を示唆している。このパラダイムシフトには、AIシステムの透明性、説明可能性(XAI: eXplainable AI)、および人間の信頼を構築するための直感的なインターフェース設計が不可欠であり、AIが下した意思決定の根拠を人間が理解できるような技術の開発が求められる。
Source / 元記事
この記事について
この記事は、公開されているニュース、論文、公式発表、RSSフィードなどをもとに、AIが要約・補足調査・考察を行って作成しています。
元記事の完全な翻訳・逐語的な要約ではなく、AIによる背景説明や開発者向けの考察を含みます。
重要な技術仕様・価格・提供状況などは、必ず元記事または公式情報をご確認ください。